逆向工程经典Intel 8087的正切算法:不止于CORDIC
摘要
本文逆向工程Intel 8087的正切指令,解释了它如何结合CORDIC和多项式近似,在经典计算中实现高效的浮点计算。
<p><a href="https://lobste.rs/s/5soxba/reverse_engineering_vintage_intel_8087_s">评论</a></p>
查看缓存全文
缓存时间: 2026/09/26 19:28
# 逆向工程复古Intel 8087的正切算法:超越CORDIC
来源:http://www.righto.com/2026/09/8087-tangent-cordic.html
希望你还没看腻8087,因为我又为这款Intel浮点芯片准备了一篇文章。1980年,Intel推出了8087,使IBM PC和其他系统的浮点运算速度大幅提升。本文将解析该芯片正切指令背后的算法。三角函数的一种常用实现方法是CORDIC算法,另一种则是多项式逼近。8087融合了这两种方法,同时实现了高精度与高性能。相较于8086微处理器,8087提供了巨大的速度提升:计算正切仅需90微秒,而非13000微秒。
通过研究8087的电路和微码,我可以解释正切指令(即`FPTAN`)背后的算法。为探索8087的电路结构,我用凿子打开了芯片外壳,并通过显微镜获取了高分辨率图像。微码ROM位于芯片中央的矩形区域,存储着控制芯片运行的1648条微指令。芯片下半部分(红色方框内)是数据通路,负责处理80位值的浮点运算。
### 8087数据通路近景
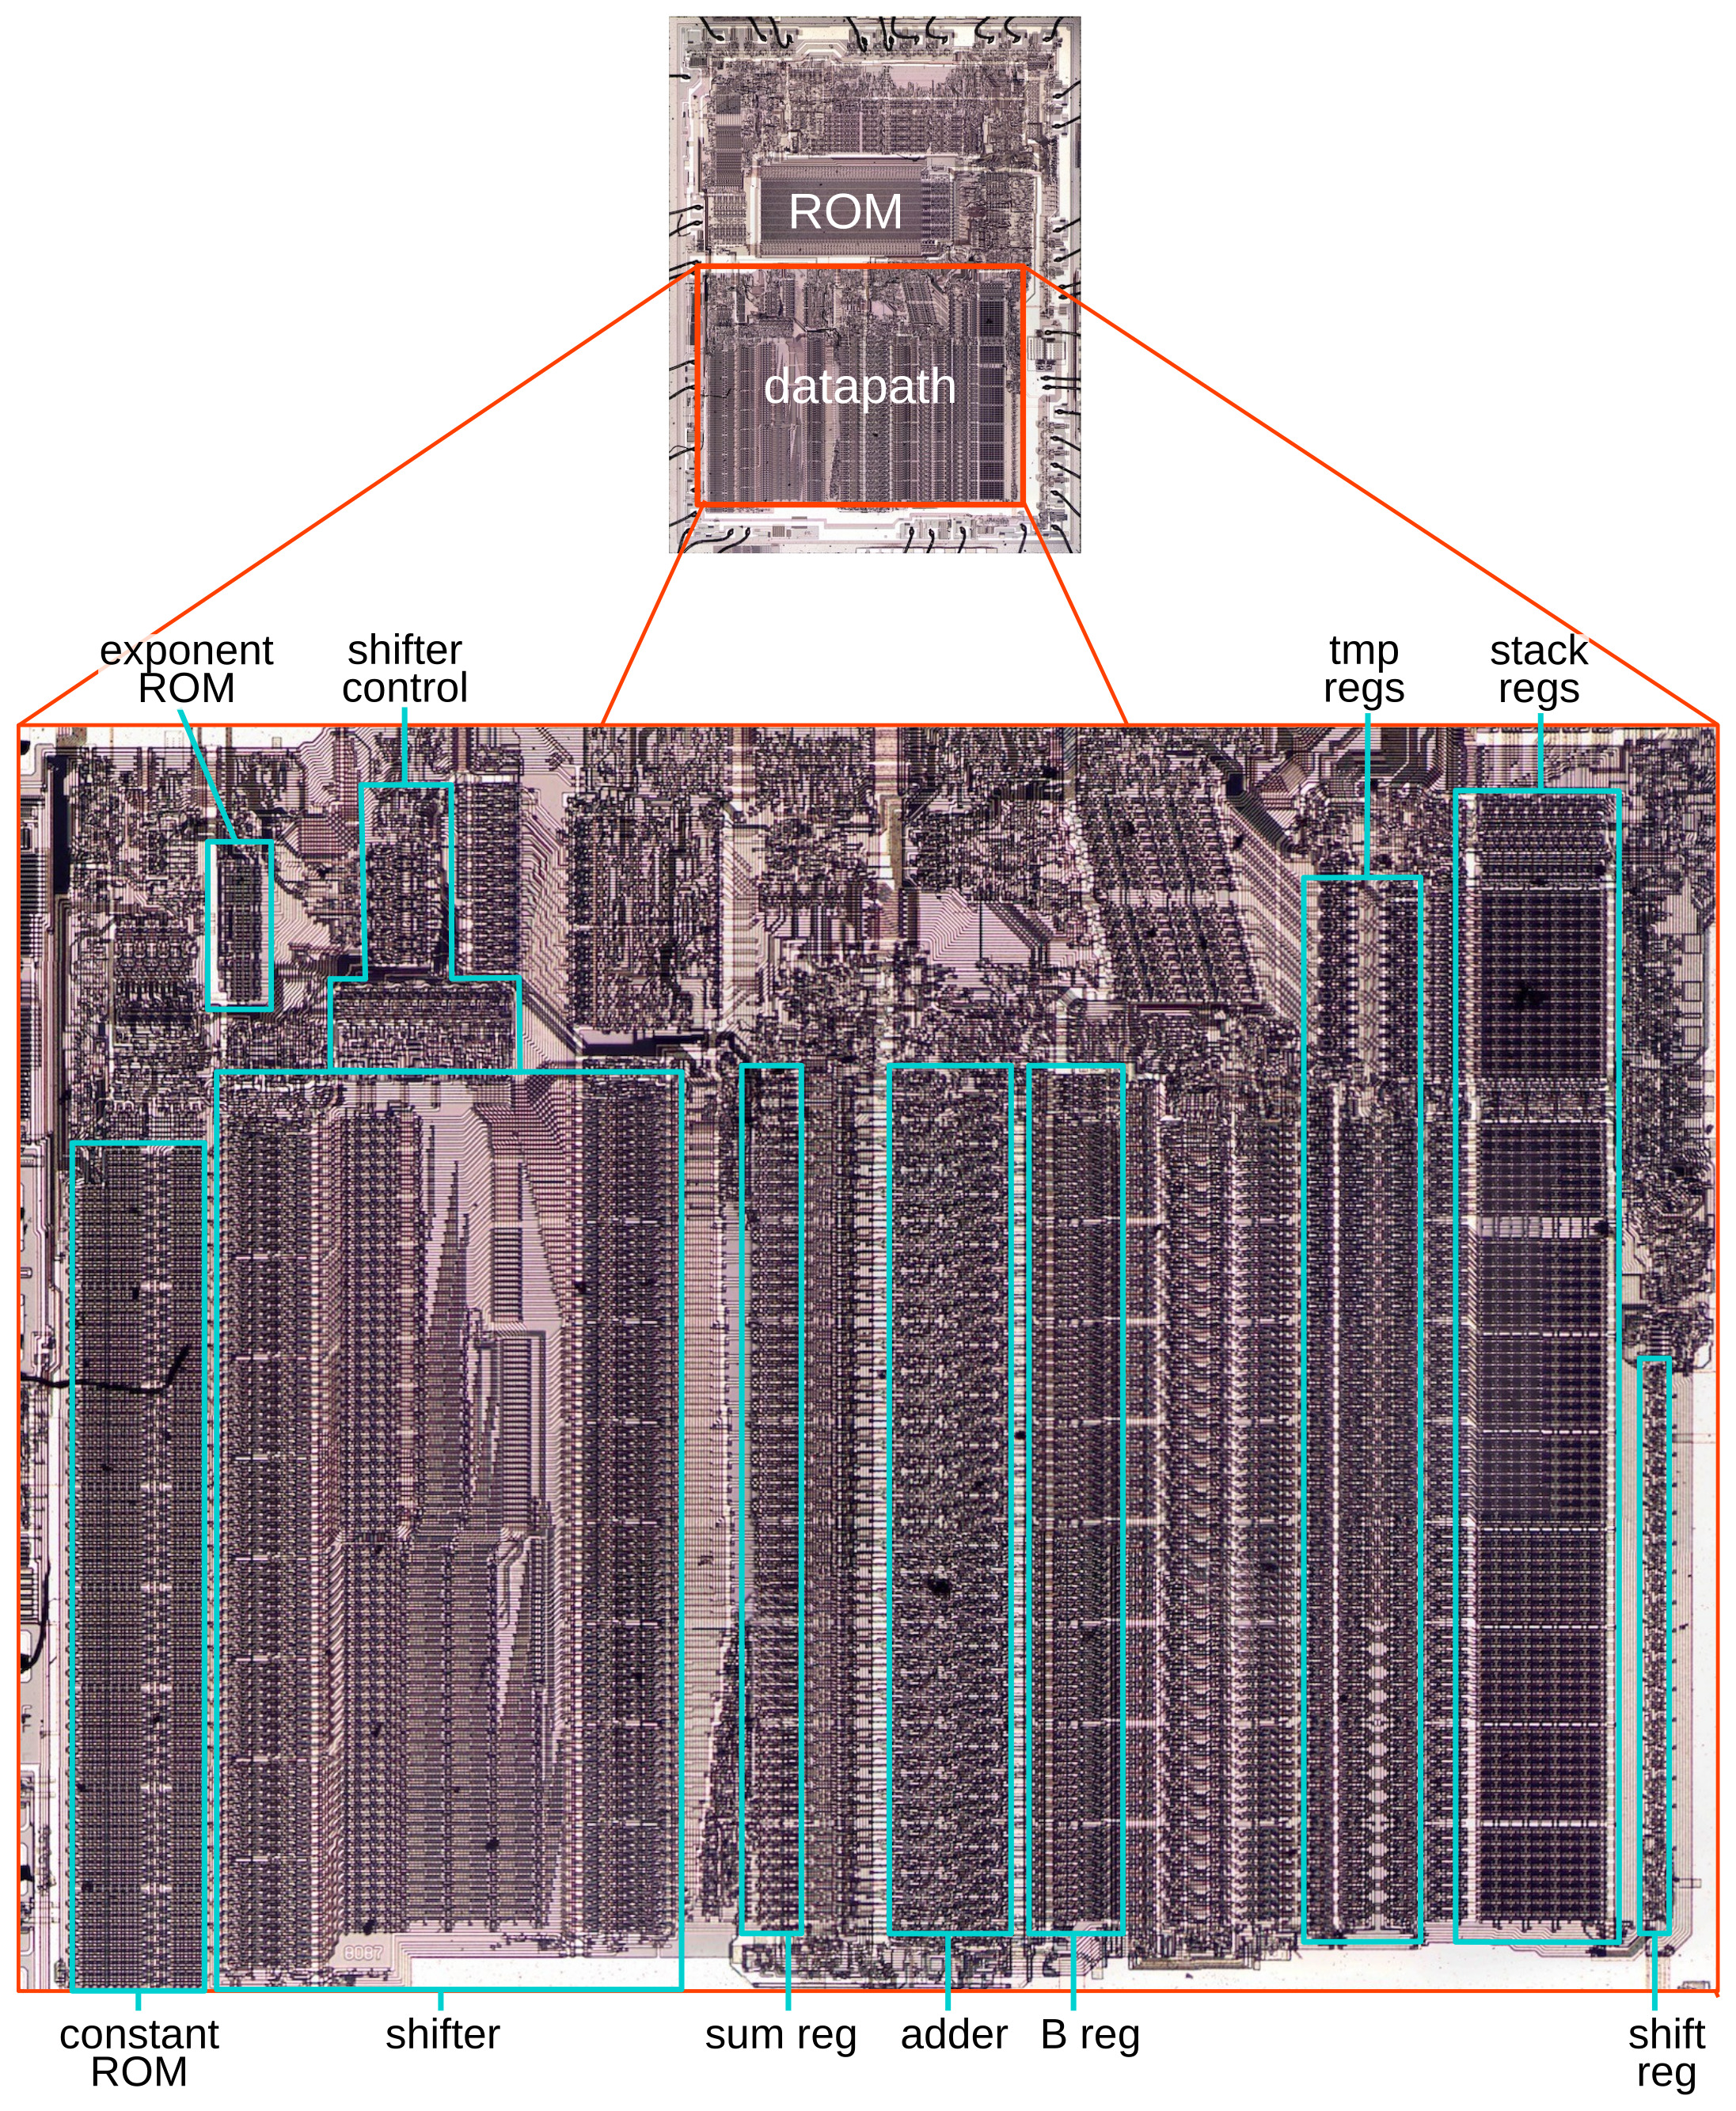
*8087数据通路近景,展示FPTAN使用的功能模块。点击图片(或任意图片)查看更大版本。*
放大观察数据通路可见相关功能单元:指数ROM存储算法所需的固定指数值;常量ROM存放包括CORDIC算法所用常量在内的各种参数;移位器是大型组件,可对64位值进行任意位数的左右移位;加法器是8087计算的核心,除加减运算外,还通过循环实现乘法、除法和开平方;B寄存器保存加法器的一个输入,而多个来源可提供另一个输入;求和寄存器保存加法器输出;八个栈寄存器和临时寄存器用于存储浮点数;移位寄存器则保存CORDIC计算所需的16位状态位。
### CORDIC算法原理
CORDIC是一种巧妙的算法,能用简单硬件快速计算超越函数:它通过移位、加法和查表操作,无需乘除运算即可完成计算。该算法可追溯至1956年,为B-58“盗贼”轰炸机(首款能以2马赫飞行的轰炸机)开发。该机原配备模拟导航计算机,但模拟器件精度有限。工程师杰克·沃尔德受命设计数字计算机以替代模拟系统,其关键挑战在于:模拟计算机可通过名为旋变器的机电设备轻松生成正负弦函数,但数字方式(尤其在当年晶体管速度有限的情况下)生成三角函数极为困难。
*康维尔B-58A盗贼轰炸机,展于德克萨斯州圣安东尼奥市*
杰克·沃尔德提出用简单硬件快速计算三角函数的方法。他将该算法(及实现它的计算机)命名为CORDIC:“坐标旋转数字计算机”。CORDIC将角度转换为向量,通过向量坐标获取所需三角函数。其诀窍在于将角度分解为一系列特殊角度,这些角度使向量旋转易于操作。特殊角度经预先计算并存储于表中,使得即使在1950年代的硬件上也能快速执行CORDIC计算。每次CORDIC迭代增加一位精度,因此算法收敛迅速。CORDIC广受欢迎,曾应用于科学计算器(采用十进制CORDIC而非二进制)。
## 三角函数基础
本节尽量简化数学表达,快速解释CORDIC工作原理。下图回顾三角函数与点坐标的关系:假设角度θ确定单位圆上一点*(X, Y)*,基本公式为*X=cos θ*、*Y=sin θ*、*Y/X = tan θ*。因此只要确定坐标*(X, Y)*,就能求出三角函数值。若点不在单位圆上(例如*(X', Y')*),仍可轻松计算tan θ(提示:这正是8087的实现方式),但sin θ和cos θ的计算会变得复杂。
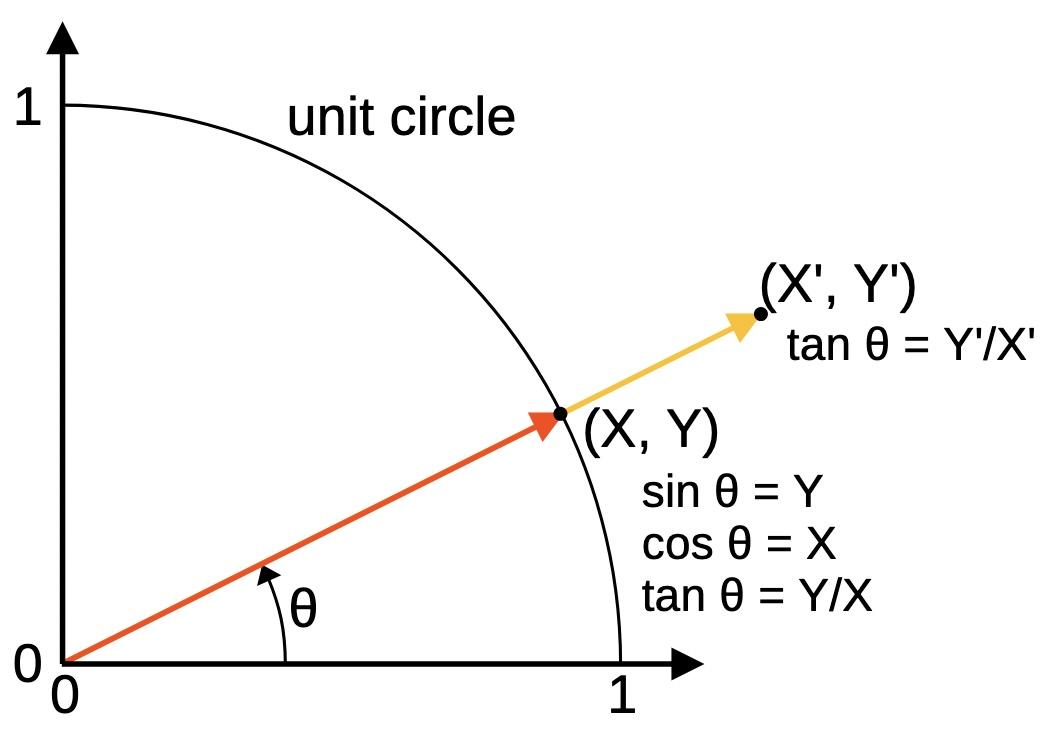
*角度、X/Y坐标与三角函数的关系*
熟悉计算机图形学的人可能了解旋转矩阵如何旋转角度点。将点*(X, Y)*乘以旋转矩阵即可得到新点*(X', Y')*,如下图所示:
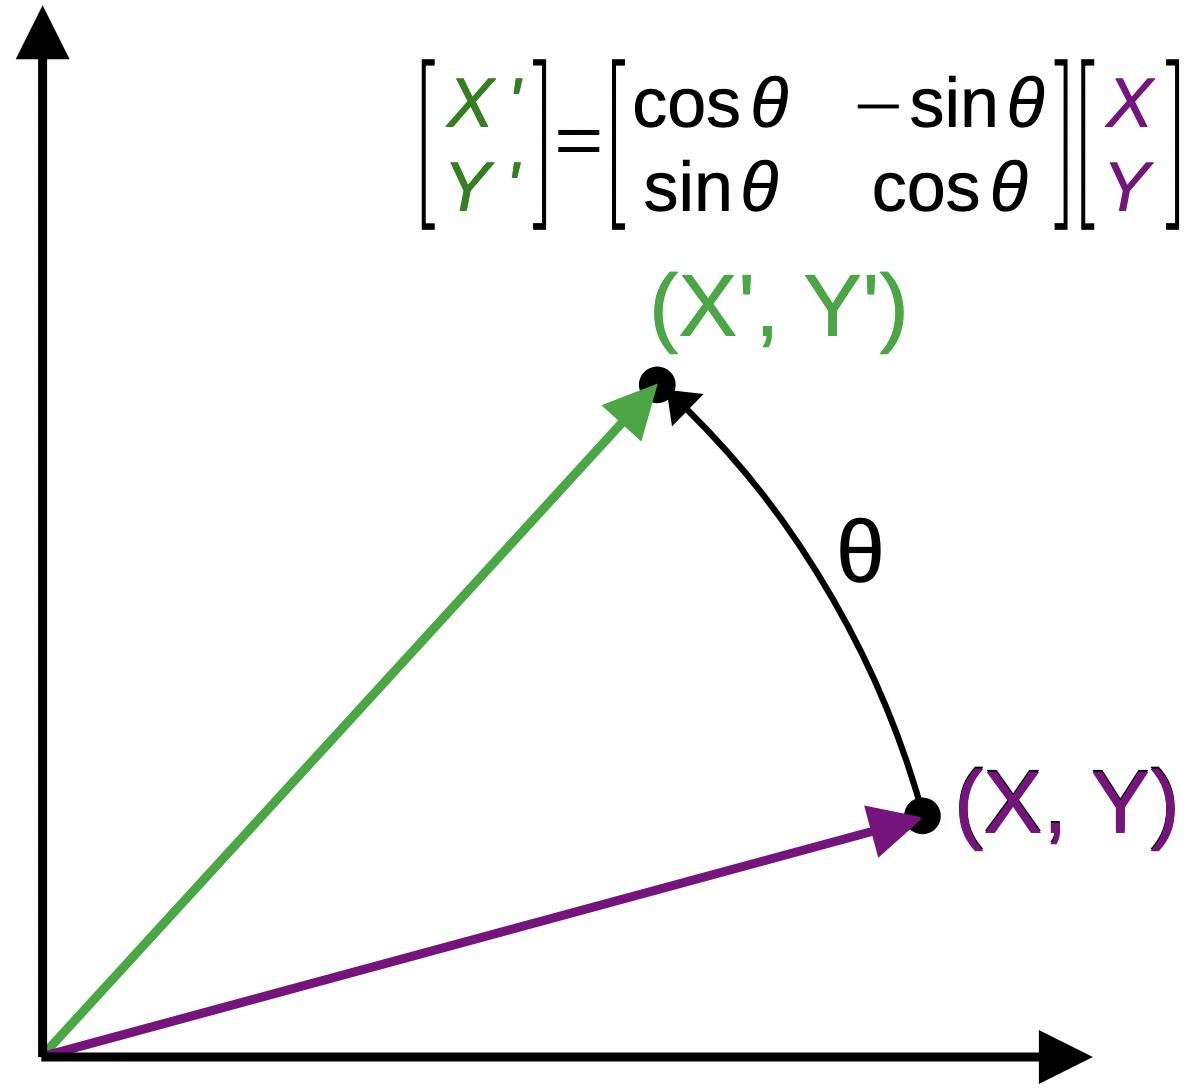
*使用旋转向量旋转点*
然而旋转矩阵需要*sin*和*cos*运算(见下式1),似乎无法解决我们的问题。但若将矩阵除以*cos θ*(此时矩阵需用* tan*,即我们要计算的量),并允许向量长度增长,可得到矩阵(2)。关键在于使用特殊角度*αn= arctan\(2\-n\)*,代入矩阵后得到矩阵(3),该矩阵在硬件中易于计算:2的幂次乘法可通过移位实现。
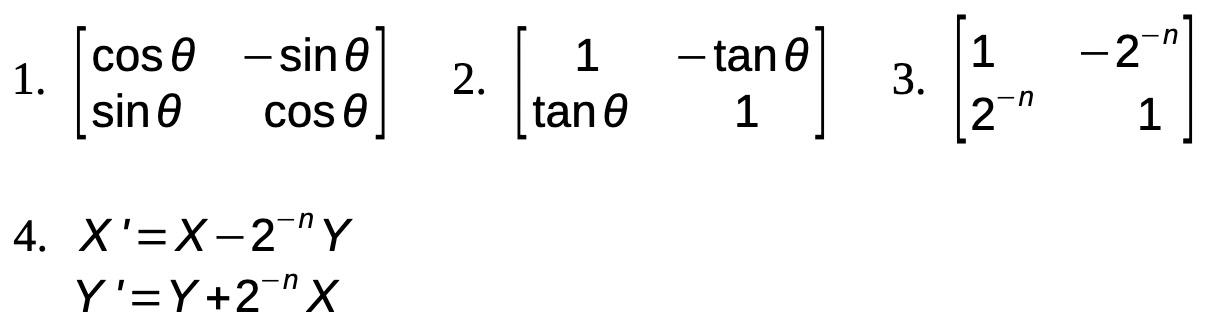
*旋转矩阵简化过程*
将矩阵(3)应用于点*(X,Y)*得到方程(4),这是CORDIC处理的核心公式。其重要性在于:仅通过加减法和二进制移位即可用机器语言或硬件快速计算。
由此可知CORDIC工作原理:首先将输入角度分解为一系列特殊角度的组合。从单位向量(1,0)开始,对每个特殊角度应用旋转公式,最终得到目标角度的点*(X, Y)*,所求正切值即为*Y/X*。由于特殊角度表预先计算,*arctan*操作不会拖慢进程。补充说明:从第三项起,特殊角度近似于*2\-n*,每步约缩小一半。
## 有理多项式逼近
CORDIC精度取决于使用项数:16项提供约2\-16(16位)精度,要达到64位精度需计算64项(及64个特殊角度表)。为提高速度,8087采用16位CORDIC配合另一算法处理残余角度(残余角度是特殊角度累加和与目标角度的差值,约2\-16量级)。
8087对残余角度使用Padé近似(两个多项式的比值)。Padé近似有完整族系,取决于多项式阶数。8087采用简单公式:*3x/\(3\-x2\)*。该近似虽简单,但对小角度极其精确,误差与*x4*成正比。由于*x<2\-16*,误差将小于*2\-64*,满足8087的64位精度要求。此外,8087无需执行有理多项式的除法,因为`FPTAN`返回分子和分母两个值,除法实质是“免费”的。
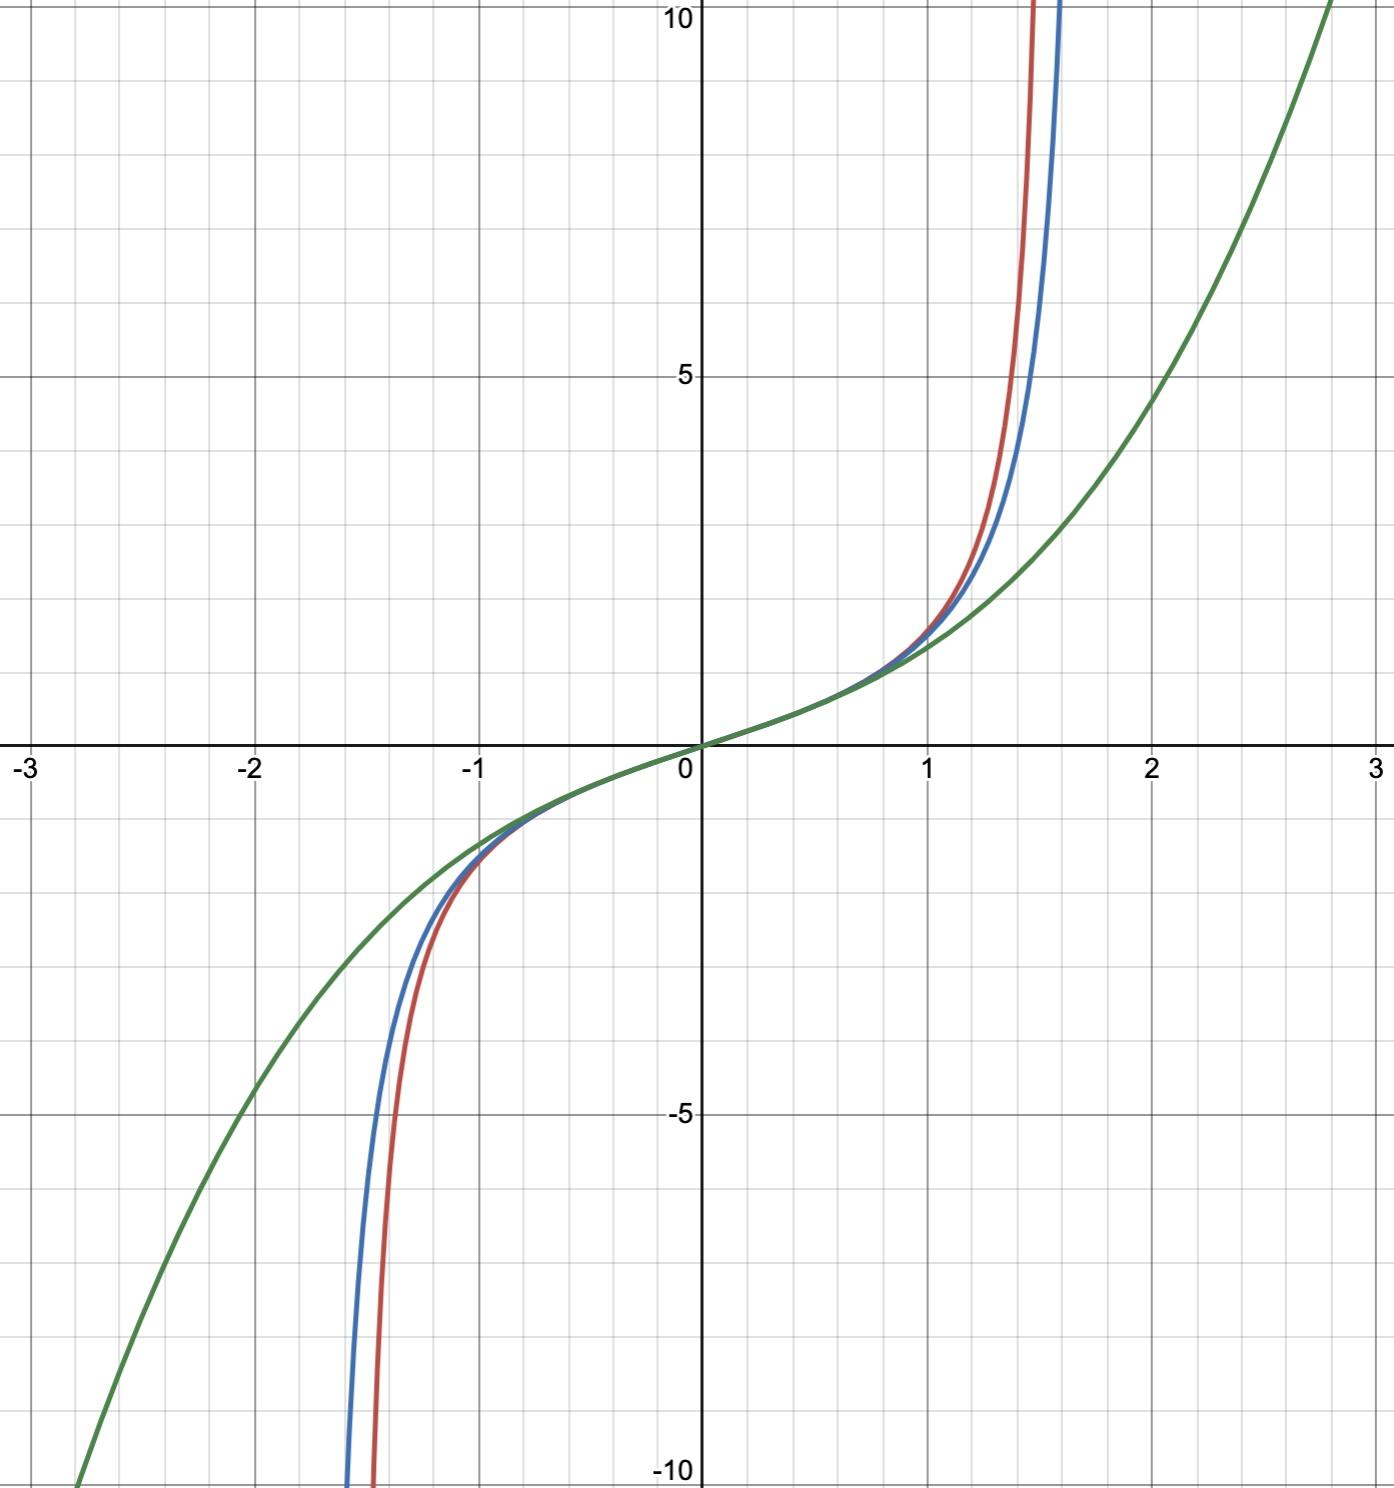
*正切函数(红)、有理逼近(蓝)、泰勒级数(绿)。注:因相关范围接近0,泰勒级数表现并非图中所示那么差。图形由Desmos生成。*
若学过微积分,可能认为泰勒多项式是可行方案,但有理逼近效果更佳(原因:正切在π/2处趋向无穷,多项式无法发散,而多项式之比可以,因此更匹配正切特性)。
## 综合实现:8087算法
8087正切算法包含三部分:确定CORDIC决策位(称为伪除法)、计算有理逼近、根据决策位应用旋转方程(称为伪乘法)。
详细而言:第一步确定哪些特殊角度用于逼近输入角度。每个特殊角度与剩余输入角度比较,若较小则减去。若减去则记录1,否则记录0。此过程类似长除法中连续减去除数(移位后版本)产生商位,故称伪除法。注意此步骤不执行旋转操作,而是决定后续要应用的旋转。
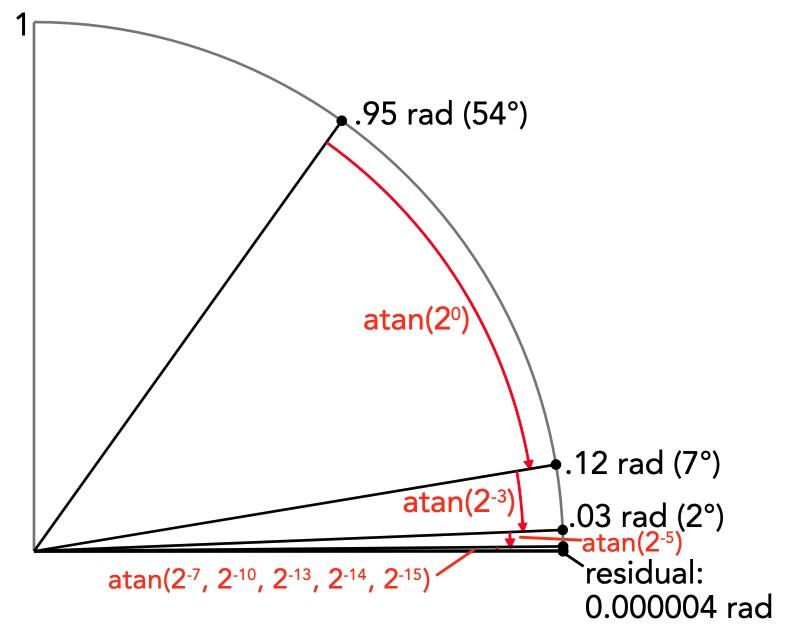
*CORDIC算法第一阶段(伪除法):通过特殊角度缩减输入角度,最终留下残余角度(“rad”指弧度,非辐射单位)*
接下来用有理逼近函数*3x/\(3\-x2\)*计算残余角度的正切值。该结果作为下一步的初始向量。此处不执行除法:分子作为向量*Y*,分母作为*X*,从而避免了昂贵的除法运算(因答案隐含了除法)。乘法3操作简便(左移加),因此本步唯一耗时操作是角度平方(需完整64位乘法)。
最后一步根据第一步的决策位(若为1)应用相应CORDIC旋转。因该步骤类似二进制乘法(若乘数位为1则累加被乘数),故称伪乘法。如前所述,每次旋转通过移位、加减实现,成本低廉。旋转顺序与第一步角度缩减顺序相反(从最小角度开始),以减小舍入误差。为此,决策位存储在16位移位寄存器中,并在本步反向移出。
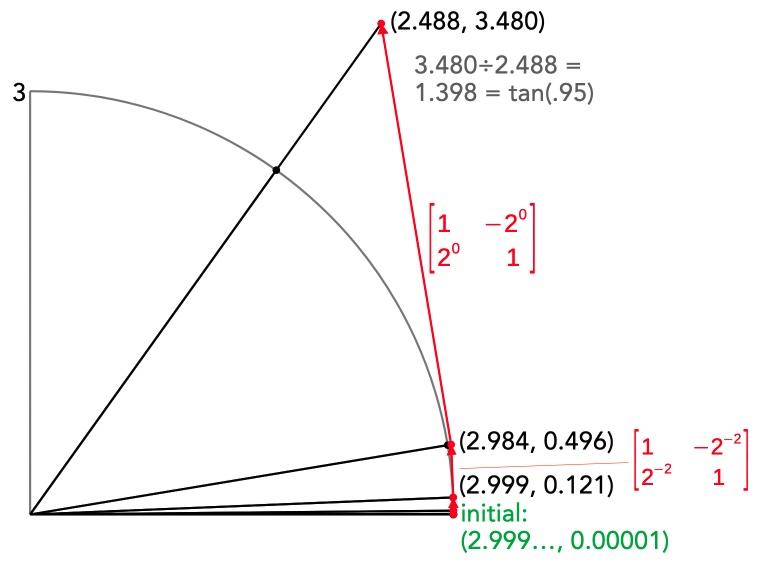
*CORDIC算法最后阶段(伪乘法):通过移位加法多次旋转向量,最终向量提供正切值*
上图展示了输入0.95的处理过程:初始向量(绿)来自有理逼近函数,接近(3,0)但因微小残余角度略有旋转。每次旋转生成新向量,匹配第一部分对应步骤的角度(图中显示了两个旋转矩阵)。注意向量偏离圆周——这是矩阵除以*cos θ*的结果——但不影响正切值。
`FPTAN`指令较为特殊:不直接返回正切值,而是返回“部分正切”:可相除得到正切的两个坐标值(`X`和`Y`)。当时除法运算较慢,省略除法可在某些场景优化性能。
## 8087相关硬件特性
本节解释8087对`FPTAN`微码实现至关重要的特性。
8087支持多种数据类型,但内部统一存储为80位浮点数(“临时实数”)。数值包含三部分:符号位、15位指数和64位有效数字(小数部分)。通常浮点数表示为*符号*×*有效数字*× 2^*指数*。浮点数的优势在于指数允许覆盖极大范围(从极微小到极大)。有效数字是64位二进制数,格式为`1\.bbb...`:前导1、二进制小数点(十进制小数点的二进制等价物)及后续位。重要细节:指数存储采用偏置表示...
相似文章
Intel 8087浮点芯片的堆栈电路逆向工程
本文详细介绍了对Intel 8087浮点协处理器堆栈电路的逆向工程,解释了该芯片基于堆栈的寄存器架构和微码ROM如何实现快速浮点运算。
Intel 8087浮点芯片的指令解码
对Intel 8087浮点协处理器指令解码的详细逆向工程分析,解释主CPU与协处理器之间的交互、微码ROM的使用以及总线接口单元。
Intel 8087浮点芯片的核心加法器
对1980年Intel 8087浮点协处理器中69位加法器的详细逆向工程分析,解释其快速进位技术在计算超越函数中的作用。
Intel 8087浮点芯片内部的微码:寄存器交换
对Intel 8087浮点协处理器内部微码的详细逆向工程分析,聚焦于FXCH寄存器交换指令及芯片内部架构。
Intel 8087 浮点芯片微码中的条件
对 Intel 8087 浮点协处理器微码中使用的条件测试的详细研究,是逆向工程工作的一部分,旨在理解其算法。